 de
 English
 русский
Verschiedene Motortypen: Ein Einkaufsführer für AC-, DC-, Servo- und Schrittmotordesigns
Ein Pumpenhersteller sendet den gleichen 15-kW-Betriebspunkt an drei Motorenhersteller und erhält drei verschiedene Maschinen zurück: einen 4-poligen Induktionsmotor, einen Permanentmagnet-Synchronmotor und eine bürstenlose Gleichstromeinheit mit integriertem Antrieb. Alle drei erreichen den erforderlichen Durchfluss und die erforderliche Förderhöhe. Wenn man den Antrieb, den Rahmen, den Ersatzteilplan und acht Jahre Strom hinzurechnet, bleibt nur noch eines die günstigste Variante.
Die kurze Antwort
Motortypen werden durch eine Frage getrennt: Wie entsteht das Drehfeld und wie folgt der Rotor ihm? Induktionsmotoren dominieren bei Industrielasten mit fester Drehzahl, weil sie kostengünstig und robust sind. Permanenterregte Synchronmotoren überzeugen durch Effizienz und Drehmomentdichte. Bürstenbehaftete Gleichstrommotoren überleben dort, wo Kosten und einfache Drehzahlregelung wichtiger sind als die Lebensdauer der Bürsten. Servo- und Schrittmotoren entwerfen eigene Positionierungsarbeiten. Diese Entscheidung wirkt sich dann nach unten auf den Laminierungstyp, die Kernmontagemethode und das Gehäusedesign aus, wo der größte Teil der tatsächlichen Kostenunterschiede liegt.
Die folgenden Familien sind so gruppiert, wie ein Komponentenlieferant sie tatsächlich sieht: nach der Funktion des Rotors und danach, was um ihn herum gebaut werden muss.
Inhalt
- 1 Fünf Motorfamilien, die die meisten industriellen Spezifikationen abdecken
- 2 Wie jeder Typ tatsächlich Drehmoment erzeugt
- 3 Direkter Vergleich
- 4 Die Zahlen, die Käufer übersehen
- 5 Wo jeder Typ im Feld landet
- 6 Auswahlpfad: Vom Arbeitszyklus zur Laminierungsspezifikation
- 7 Hinweise zu Wartung, Compliance und Lieferkette
Fünf Motorfamilien, die die meisten industriellen Spezifikationen abdecken
Wechselstrominduktion (asynchron)
Das Statorfeld induziert Strom in einem kurzgeschlossenen Rotor, sodass sich der Rotor etwas langsamer dreht als das Feld. Schlupf ist der Betriebsparameter, kein Defekt. Geeignet für: Pumpen, Lüfter, Kompressoren, Förderbänder, fast alles, was mit einer festen Geschwindigkeit läuft.
AC-synchron / PMSM
Der Rotor trägt Permanentmagnete oder ein Gleichstromfeld und regelt die Versorgungsfrequenz ohne Schlupf. Eignung: hocheffizienter Antriebsbetrieb, Windturbinengeneratoren, Schraubenkompressoren, Retrofit-Projekte, die eine Effizienzklasse anstreben.
Gebürsteter DC
Ein mechanischer Kommutator schaltet den Rotorstrom. Hohes Drehmoment bei niedriger Drehzahl und trivial einfache Steuerung, bezahlt durch Bürstenverschleiß und Funkenbildung. Geeignet für: ältere Maschinen, Kfz-Zusatzgeräte, kostengünstige Aktuatoren.
Bürstenloser Gleichstrom (BLDC)
Die Elektronik ersetzt die Bürsten, meist durch Hall-Sensoren oder sensorlose Gegen-EMF-Erkennung. Geeignet für: Kühlventilatoren, Haushaltsgeräte, E-Bikes, Drohnen, batteriebetriebene Geräte, bei denen jeder Punkt der Effizienz zählt.
Servo und Schrittmotor
Ein Servo mit geschlossenem Regelkreis hält die Position mit Encoder-Feedback; Ein Schrittmotor mit offenem Regelkreis bewegt sich in festen Schritten, üblicherweise 1,8° pro Vollschritt. Geeignet für: Robotik, CNC-Achsen, Verpackungslinien, Dosier- und Indexierköpfe.
In Elektrowerkzeugen kommen immer noch Universalmotoren (in Reihe gewickelt) vor, und bei einigen Werkzeugmaschinen und Handhabungssystemen entfällt durch Linearmotoren die Umwandlung von Rotation in Linear. Beides ändert nichts an der oben genannten Auswahllogik; Sie fügen einfach eine Form hinzu.
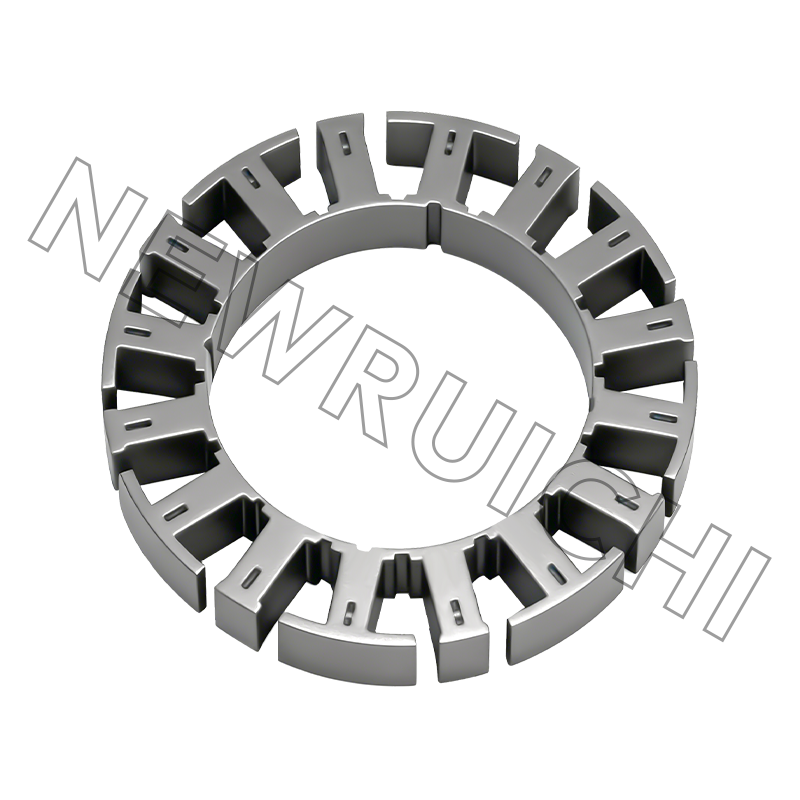
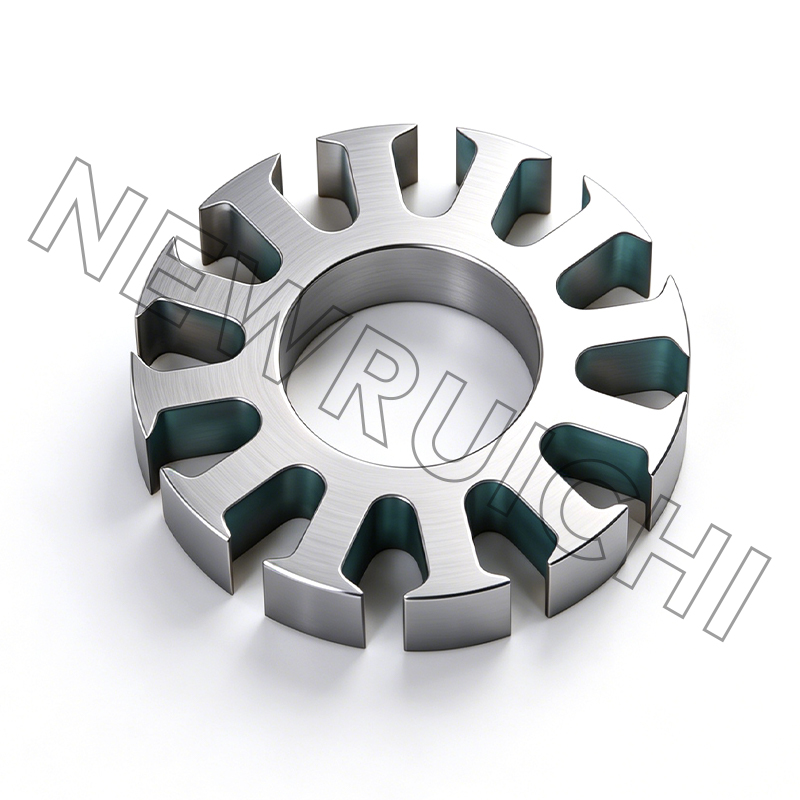
Induktionsmotoren bleiben das Volumenprodukt, und fast das gesamte Volumen befindet sich im Stator- und Rotorkern. Die Laminierungsdicke, die Siliziumstahlsorte und der Stapeldruck entscheiden darüber, wie viel der zugeführten Energie als Wärme statt als Drehmoment zurückbleibt. Aus diesem Grund werden die Kernspezifikationen neben dem Motortyp und nicht danach angegeben.
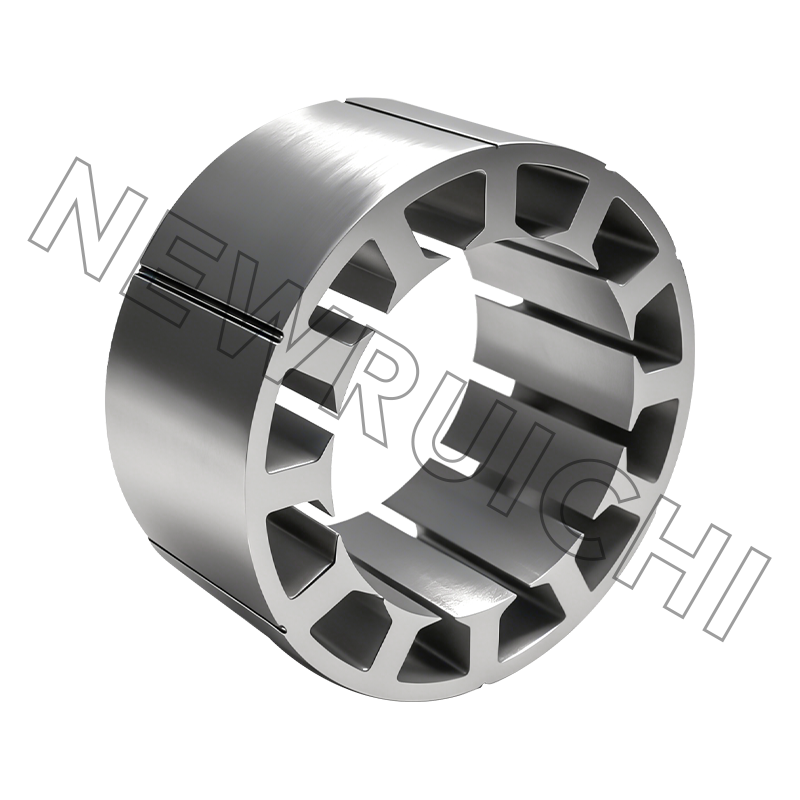
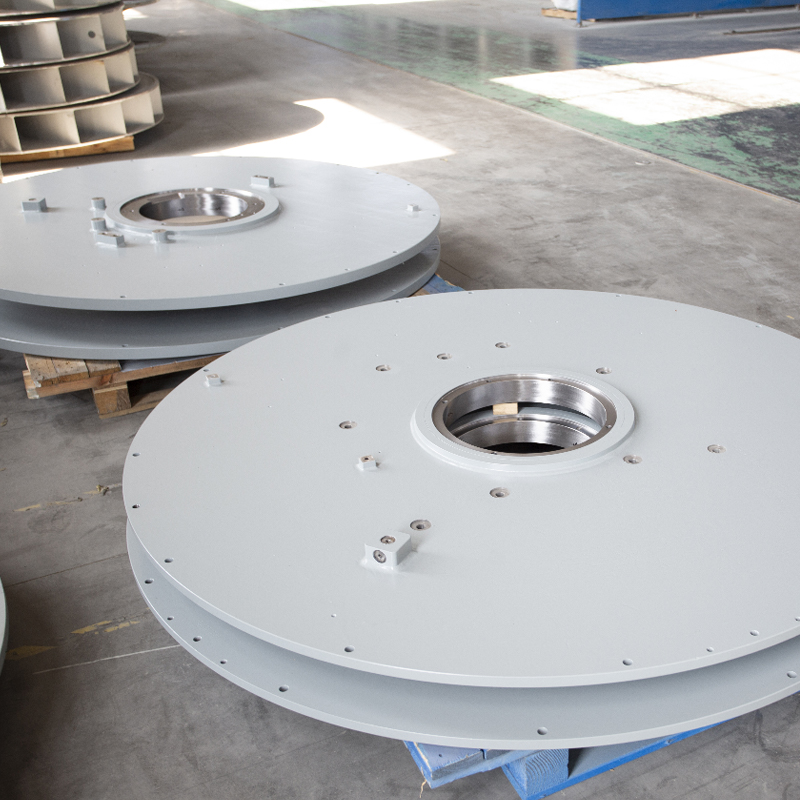
 Stator- und Rotorlaminierungen für Wechselstrommotoren Präzise gestanzte, nicht orientierte Siliziumstahlbleche für Stator- und Rotorkerne von Wechselstrommotoren, wobei Dicke, Schlitzgeometrie und Grat den Kernverlust und das Drehmoment steuern. Produkt anzeigen →
Wie jeder Typ tatsächlich Drehmoment erzeugt
- Rotierendes Feld zuerst. Dreiphasige Wicklungen mit einem elektrischen Abstand von 120 Grad erzeugen ein Feld, das sich mit synchroner Geschwindigkeit ausbreitet. Alles andere in der Maschine ist eine Reaktion auf dieses Feld.
- Schlupf definiert das Induktionsverhalten. Bei Volllast laufen kleine und mittlere Induktionsmotoren typischerweise mit 1–5 % Schlupf. Wenn Sie das Kippmoment überschreiten, kommt der Rotor zum Stillstand, anstatt elegant zum Stillstand zu kommen.
- Magnete entfernen den Schlupf, fügen aber eine Decke hinzu. Ein PMSM erzeugt ein Drehmoment, bis sich die Gegen-EMK der DC-Busspannung des Wechselrichters nähert; Oberhalb der Grundgeschwindigkeit muss der Antrieb das Feld gezielt abschwächen.
- Die Kommutierung ist die Trennlinie. Bürsten und ein Kommutator schalten den Rotorstrom mechanisch; BLDC- und PMSM-Antriebe schalten es elektronisch. Die Physik ist ähnlich, der Verschleißmechanismus jedoch nicht.
- Positionierung braucht Feedback. Ein Servo schließt die Schleife an einem Encoder und erholt sich von einer Überlastung. Ein Schrittmotor läuft im offenen Regelkreis, sodass eine blockierte Achse stillschweigend Schritte verliert und die Maschine von einer falschen Referenz aus weiterfährt.
Es lohnt sich, den Verhaltensunterschied zwischen den beiden größten Familien gesondert zu lesen: Unterschiede zwischen Induktion und Synchronmotor deckt Anlaufdrehmoment, Ausreißverhalten und den Punkt ab, an dem jeder Typ nicht mehr wirtschaftlich ist.
Direkter Vergleich
Die Effizienzbereiche gelten als Richtwerte für Maschinen der 4-Pol-Klasse mit 15 kW und je nach Baugröße, Standard und Bauqualität. Verwenden Sie sie zum Vergleichen von Familien und nicht zum Ersetzen eines Typenschildwerts.
Die Zahlen, die Käufer übersehen
Induktion IE3
Induktion IE4
PMSM
BLDC
Gebürsteter DC
Die Effizienz auf dem Typenschild ist die sichtbare Zahl. Die Verborgenen entscheiden darüber, ob die Maschine im sechsten Jahr noch Leistung bringt. Der Temperaturanstiegsspielraum ist der erste: Ein Motor, der nahe an der Grenze seiner Isolationsklasse läuft, verliert schnell an Wicklungslebensdauer, und ein Kern mit übermäßig kurzen Zwischenlaminierungspfaden wird heißer, als das Datenblatt vermuten lässt. Das Rastmoment ist das zweite, insbesondere bei PMSM- und BLDC-Designs für die Positionierung bei niedriger Geschwindigkeit. Der Stapeldruck ist der dritte und ist eher eine Fertigungsvariable als eine Konstruktionsvariable.
Die Kernmontagemethode ändert alle drei. Ineinandergreifende Lamellen vermeiden Schweißbrücken und halten den magnetischen Pfad sauber, die Verriegelungen erzeugen jedoch lokale Kurzschlüsse zwischen den Blechen. Geschweißte Kerne ergeben den steifsten Stapel für große Rahmen und hohe Vibrationen, allerdings auf Kosten von Schweißzonenverlusten. Verklebte Kerne liefern das beste Verlustverhalten und den leisesten Lauf bei gleichzeitig langsamerem, temperaturempfindlicherem Prozess. Nichts davon taucht in einer Bestellung auf, in der nur der Motortyp genannt wird.
Wo jeder Typ im Feld landet
- Induktion, allgemeine Industrie – etwa 45 %
- PMSM und BLDC, antriebsbasiert – etwa 25 %
- Servoachsen – ca. 15 %
- Stepper – etwa 8 %
- Gebürsteter DC and other — about 7%
Eine indikative Mischung aus einem allgemeinen Auftragsbestand für Industriekomponenten, die eher für die Kapazitätsplanung als als Marktstatistik nützlich ist.
Die Verteilung erklärt, warum Lieferanten sowohl Werkzeuge mit fester Drehzahl als auch Werkzeuge für den Antriebsbetrieb anbieten. Induktionskerne füllen immer noch die Großserienlinien, während Servo- und Stepperkerne eine strengere Gratkontrolle und dünnere Stärken erfordern. Auf der strukturellen Seite bestimmt die Anwendung das Gehäuse weitaus mehr als der elektrische Typ: Eine Windturbinengeneratorbasis benötigt Steifigkeit und Ermüdungslebensdauer, eine Schiffseinheit benötigt Wellenklemmung und Korrosionsschutz und ein Hochspannungs-Industrierahmen benötigt einen definierten Kühlpfad.
Auswahlpfad: Vom Arbeitszyklus zur Laminierungsspezifikation
Schritt 1 – Bestimmen Sie den Betriebspunkt. Dauerdrehmoment, Spitzendrehmoment, Drehzahlbereich, Starts pro Stunde und erwartete Lebensdauer. Eine Antriebsanwendung mit häufigen Starts eliminiert Gleichstrom mit Bürsten, bevor überhaupt eine Preisdiskussion beginnt.
Schritt 2 – Überprüfen Sie die Umgebung. Umgebungstemperatur, Schutzart, Korrosionsklasse, Vibration und Gefahrenbereichsklassifizierung. Der See- und Offshore-Einsatz drängt in der Regel auf die Gehäuseentscheidung, bevor der Motortyp endgültig festgelegt ist.
Schritt 3 – Wählen Sie die Kontrollstrategie. Feste Geschwindigkeit, VFD oder eine geschlossene Positionierungsschleife. Diese einzelne Auswahl schränkt das Feld in den meisten Projekten auf zwei Familien ein.
Schritt 4 – Geben Sie den Kern an, nicht nur den Typ. Laminierstärke, Siliziumstahlsorte, Stapellänge und Montagemethode. Bei Positionierungsaufgaben übertrifft ein geklebter oder verzahnter Servokern mit kontrollierter Grathöhe in der Regel eine geschweißte Alternative hinsichtlich Geräuschentwicklung und Drehmomentwelligkeit.
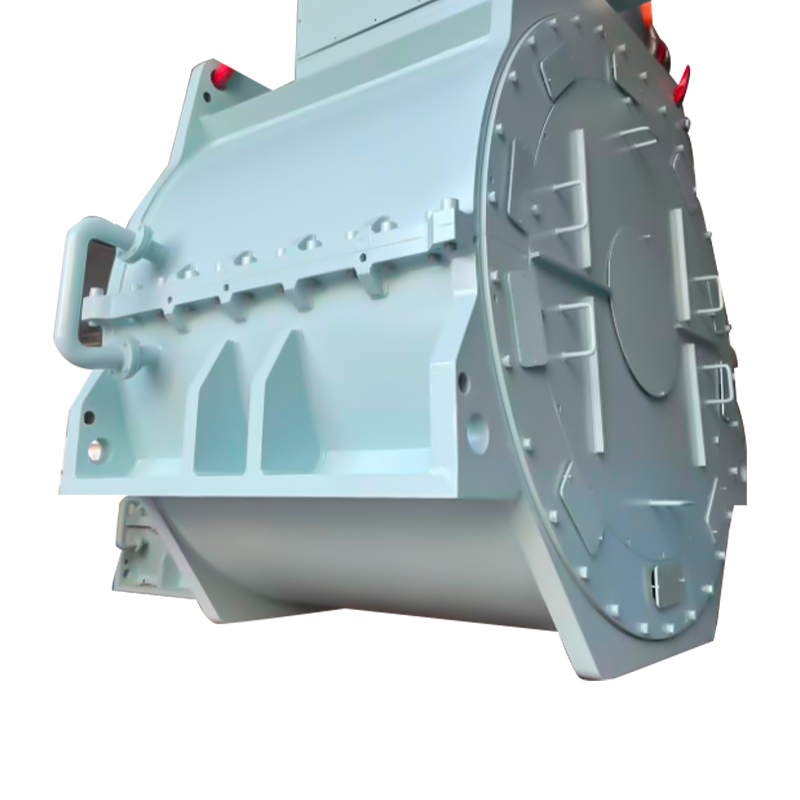
Schritt 5 – Passen Sie Gehäuse und Verschluss an. Geschweißte Kastenrahmen für große Industrie- und Windanwendungen, rohrgekühlte oder gerippte Konstruktionen mit dichter Wärmeableitung und Lagerendverschlüsse, die Vorspannung und Ausrichtung über das Wartungsintervall vorhersehbar halten.
Schritt 6 – Mit Proben validieren. Mit lasergeschnittenen Musterblechen und Prototypenkernen können Sie Leerlaufstrom, Temperaturanstieg und Geräusche überprüfen, bevor Sie sich an die harte Bearbeitung machen. Überprüfung der Fertigungsablauf von der Spule bis zum fertigen Kern In dieser Phase tauchen in der Regel Fragen zur Toleranz früher auf als bei einer Zeichnungsprüfung.
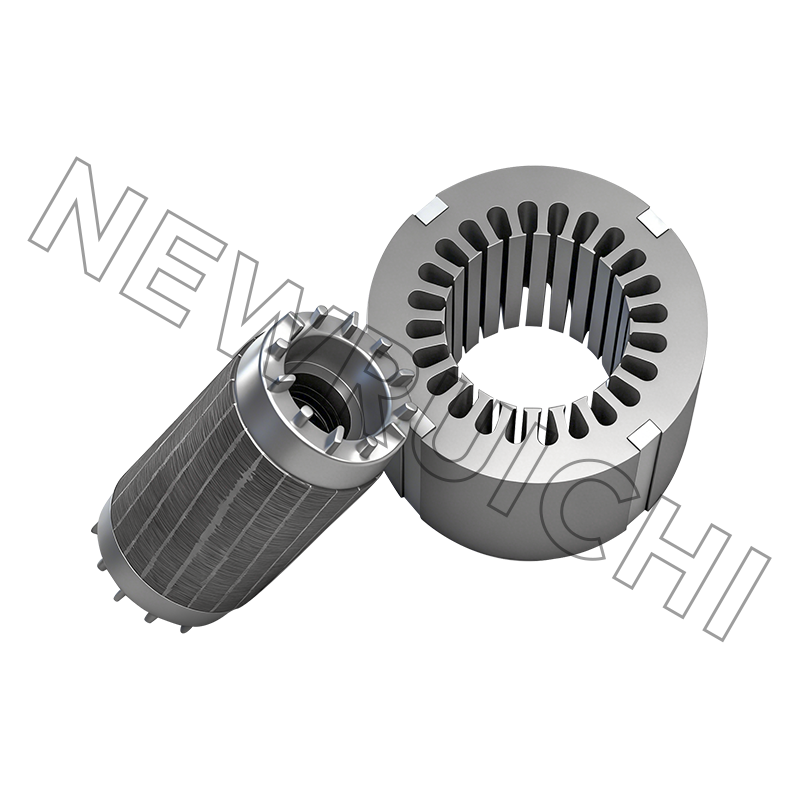
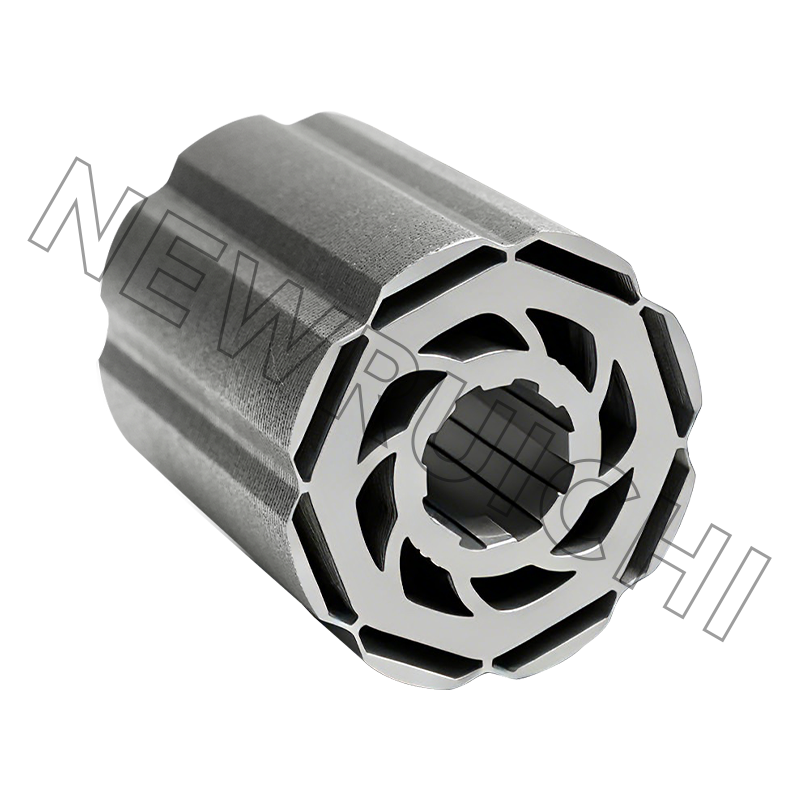
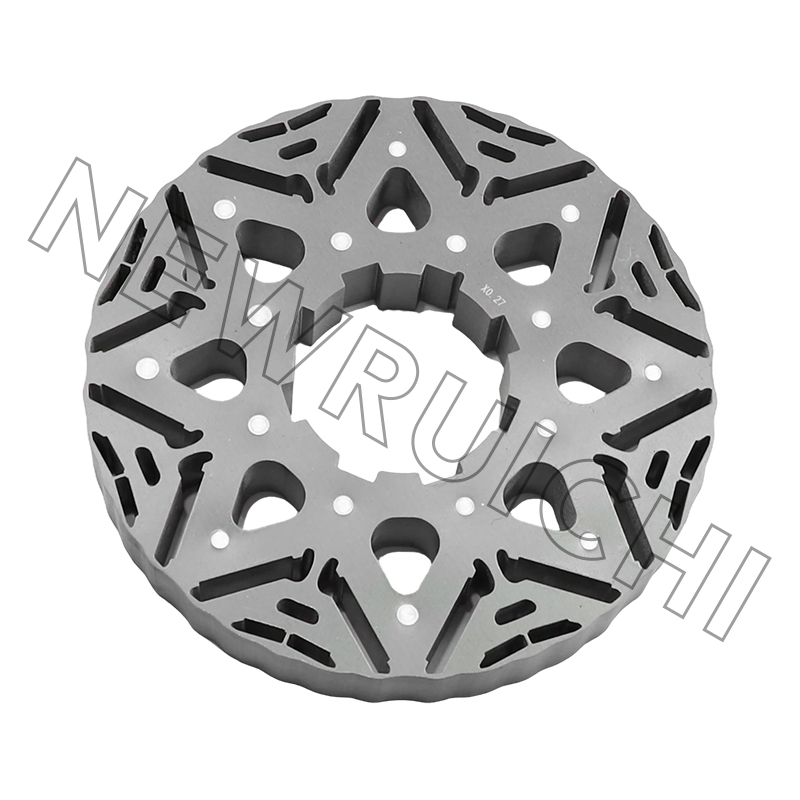
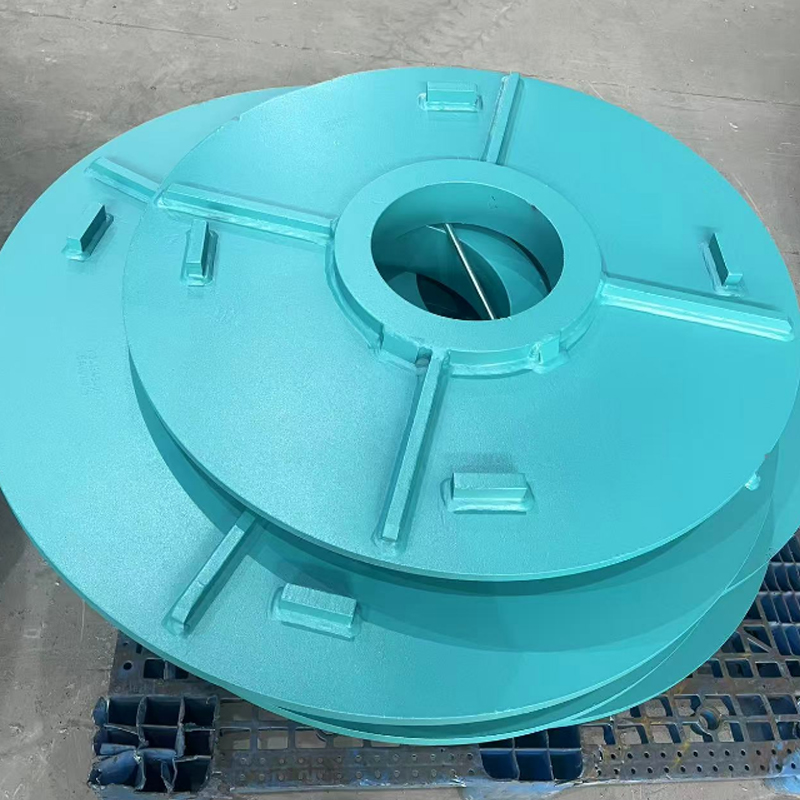
 Servomotor-Stator- und Rotorkernbaugruppe Gestapelte Stator- und Rotorkernbaugruppe für Servomotoren; Das optimierte Polschlitz- und Magnetkreisdesign reduziert die Drehmomentwelligkeit und sorgt für eine gleichmäßige, präzise Bewegung beim Prototypenbau. Produkt anzeigen →
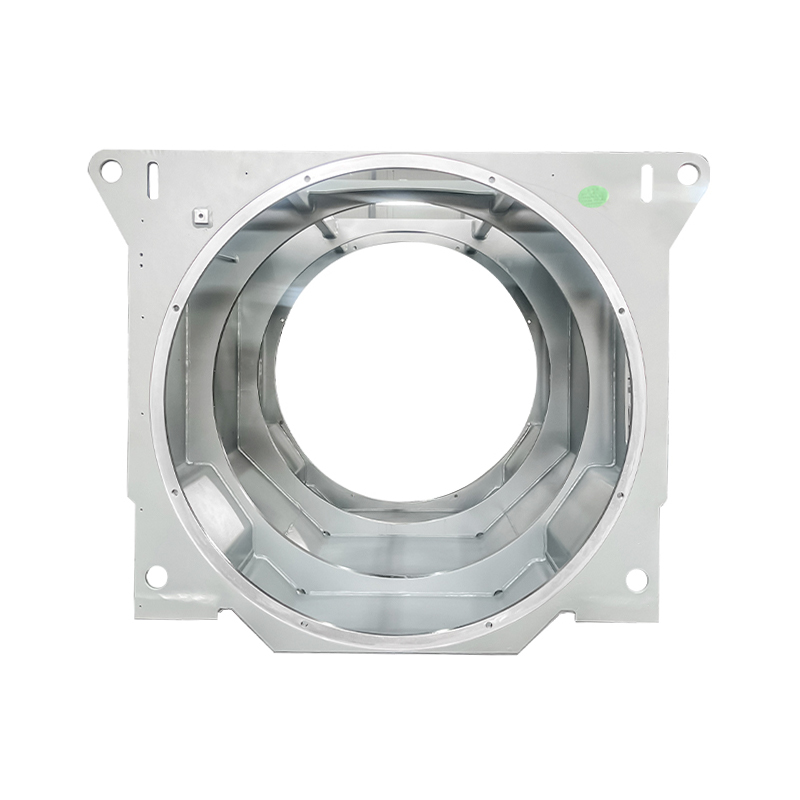
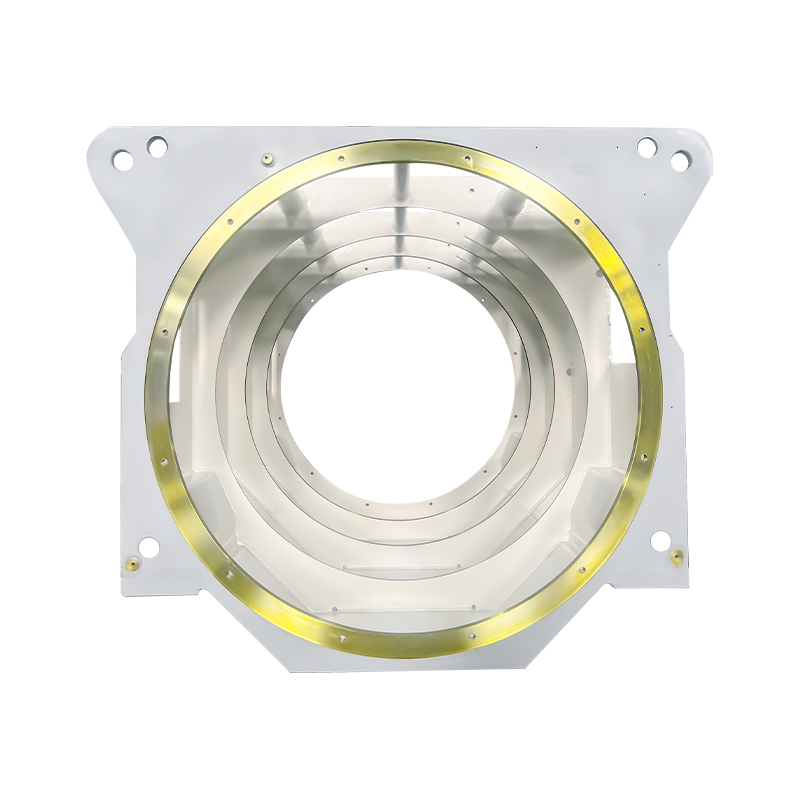
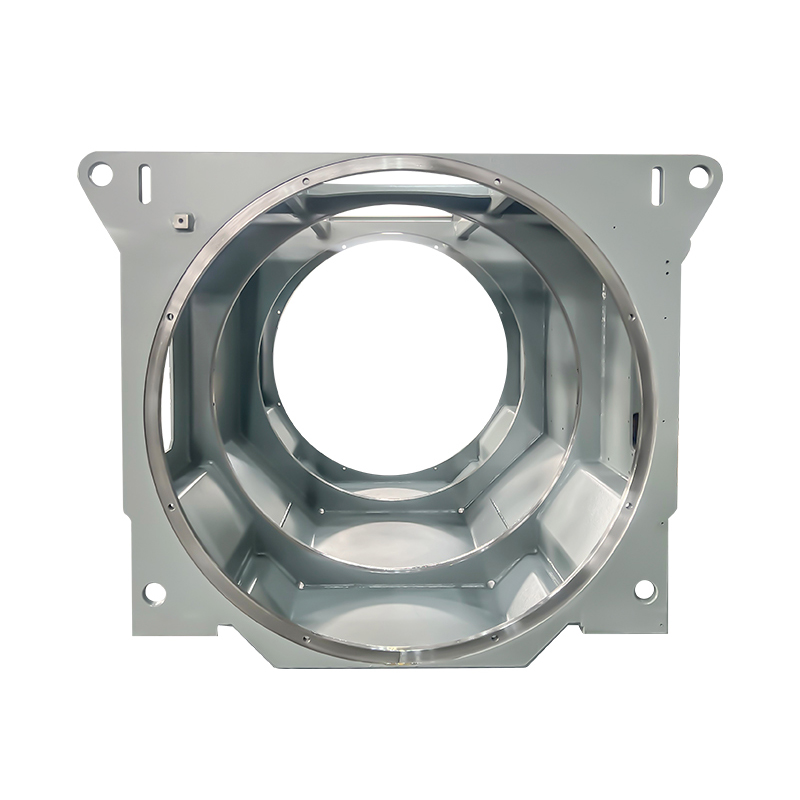
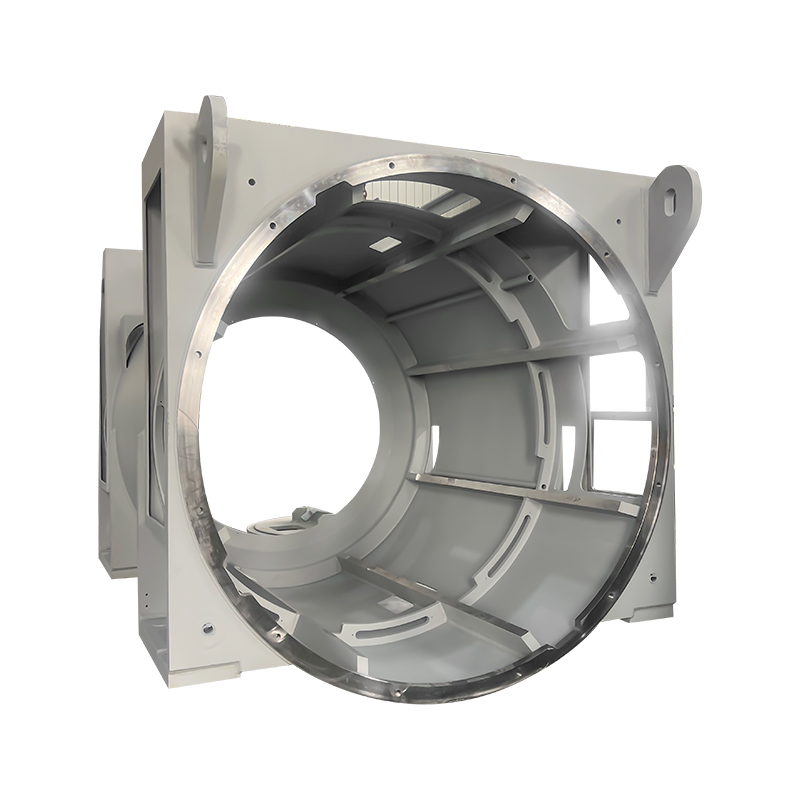
 Industriell geschweißter Kastenmotorsockel Geschweißter Kastensockel aus Stahlblech für große Industriemotoren, mit Nivellierfüßen, Kühlkanälen und Optionen für ein abgedichtetes Gehäuse; Schweißqualität und Rahmensteifigkeit schützen die Lagerausrichtung. Produkt anzeigen →
Hinweise zu Wartung, Compliance und Lieferkette
Effizienzaussagen sollten sich auf Klassen nach IEC 60034-30-1 und nicht auf eine Katalogüberschrift zurückführen lassen, und im Prüfbericht sollte die Methode angegeben sein. Bei geschweißten Rahmen ist das Schweißqualitätsmanagement gemäß ISO 3834 genauso wichtig wie die elektrischen Spezifikationen, da ein verzerrter Rahmen die Lagerausrichtung zerstört, lange bevor die Wicklung ausfällt. Automobil- und New-Energy-Fahrzeugprogramme erfordern in der Regel die IATF 16949-Abdeckung durch den Komponentenlieferanten, während allgemeine Industrieeinkäufer in der Regel gegen ISO 9001 und ISO 14001 arbeiten.
Was die Wartung angeht, sind die praktischen Kontrollen unspektakulär: Trend der Lagertemperatur, Vibrationssignatur, Isolationswiderstand und bei angetriebenen Maschinen die Wellenspannung. Es ist günstiger, einen Ersatzkern oder einen Ersatzmotor desselben Rahmens im Regal zu behalten, als den Austausch nach einem Ausfall zu beschleunigen, insbesondere bei geschweißten Gehäusen mit langen Anschlussleitungen. Wenn ein Motortyp durch eine bestehende Installation ersetzt wird, sind der Kern und das Gehäuse die einzigen verbleibenden Hebel – und sie reichen normalerweise aus, um die Effizienz wiederherzustellen, ohne den Platzbedarf zu verändern.
Ihre E-Mail-Adresse wird nicht veröffentlicht. Erforderliche Felder sind markiert *
 E-Mail: [email protected]
[email protected]
 Telefon:
+86-18861576796 +86-18261588866
+86-15305731515 +86-18861576796
Urheberrecht © Wuxi New Ruichi Technology Co., Ltd. / Wuxi Cailiang Machinery Co., Ltd. Alle Rechte vorbehalten.
Hersteller von Stator- und Rotorkernen
